
Дизајн и истражување на нов тип на високопрецизен сензор за сила со шест оски
2025-03-01
Традиционалните сензори за сила со една оска повеќе не можат да ги задоволат потребите на современото производство и технологија. Сензорите на сила со шест оски сè повеќе го привлекуваат вниманието на многу научници. Сензорите на сила со шест оски можат да ги мерат силите и вртежните моменти во шест насоки во исто време и се широко користени во машините, роботските раце, воздушната, биомедицината и други полиња. Сепак, сензорите на сила со шест оски кои моментално се проучуваат генерално имаат многу проблеми. За понатамошни истражувања итно се потребни сензори со висока прецизност и висока чувствителност. Овој труд комбинира теоретска анализа, симулација на конечни елементи и експерименти за симулација и ја оптимизира структурата на сензорот врз основа на постојните истражувања на сензорите. Се предлага нов тип на високопрецизен сензор за сила со шест оски. Главните истражувачки содржини вклучуваат:
1. По длабинска анализа на различните перформанси на сензорот и истражување на законот за промени во перформансите на сензорот со геометриски параметри на сензорот. Се предлага нов тип на структура на сензор за сила со шест оски од композитен сноп. Сензорот има едноставна структура, очигледна деформација и лесно ракување со позицијата на лепенката. За одредување на параметрите на големината на сензорот се користат методите на ортогонален тест и симулација на конечни елементи.
2. Користете софтвер за анализа abaqus за да го изградите моделот на сензорот и изведете статичка и динамичка анализа на сензорот. Добиени се распределбата на напорот на сензорот под оптоварување на надворешната сила и природната фреквенција од првите шест нарачки на сензорот. Резултатите покажуваат дека сензорот има добра линеарност.
3. Врз основа на основниот принцип на купот за пренапони на Витс, определете го распоредот на шестдимензионалниот сензор за сила. Врз основа на резултатите од анализата на методот на конечни елементи, определете ја областа на деформација на еластичното тело, комбинирајте ја скалата на структурата на сензорот и изведете разумен распоред на неа. И соодветно зголемете го излезот и намалете го проблемот со интердимензионалната спојка на шестдимензионалниот сензор за сила на лепенката.
4. Развијте специјален уред за калибрација за сензорот. Според структурата и обликот на сензорот, дизајнирајте сет на специјални уреди за калибрација на сензорот. Според резултатите од експериментот за симулација, сензорот е одвоен. Користете го методот на квадрат и методот на невронска мрежа BP за да ја пресметате врската помеѓу нив и да ја завршите студијата за калибрација на сензорот. Студијата покажува дека методот на невронска мрежа БП има подобар ефект на раздвојување.
RELATED NEWS
-
Прецизност во мали простори: десното мерење во Чангжу ги откри новите минијатурни ќелии за компресија и оптоварување со високи перформанси
Прецизност во мали простори: десното мерење во Чангжу ги откри новите минијатурни ќелии за компресија и оптоварување со високи перформанси
-
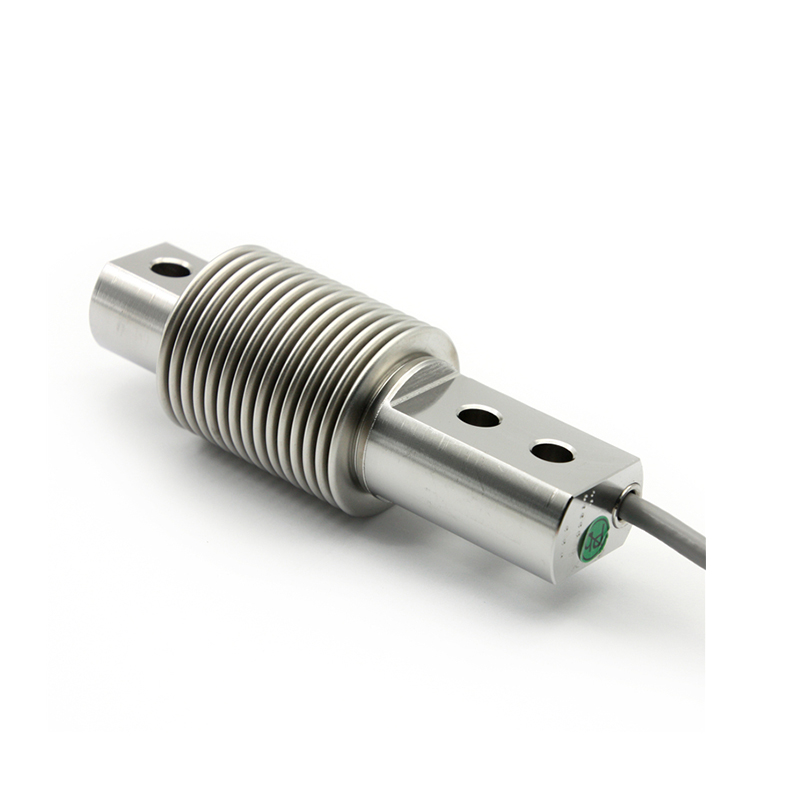
Десното мерење во Чангжу лансира нови ќелии за оптоварување тип на мевчиња: врвно решение за хигиенски и суров средини
ЧАНГЖУ, КИНА – Changzhou Right Measurement And Control System CO., LTD., водечки иноватор во технологијата за индустриско мерење, со гордост го објави официјалното лансирање на својата најнова оптоварена ќелија од типот Bellows. Дизајниран за прецизност и изграден за да ги издржи најпребирливите производствени линии во светот, овој нов производ треба да ја редефинира доверливоста во секторите за храна, фармацевтс и пакување.
-
Може ли да се користи сензор за сила на колона за следење на структурното здравје
Мониторингот на структурното здравје (SHM) станува сè поважен во современото инженерство бидејќи инфраструктурните системи стануваат се поголеми, покомплексни и посложени во однос на безбедноста и доверливоста. Мостовите, зградите, индустриските рамки и тешките машини се потпираат на точни информации за оптоварување за откривање на раните знаци на оштетување или замор. Во овој контекст, сензорите за силата на колоната привлекуваат внимание како практично решение за долгорочно структурно следење. Но, дали сензорот за силата на колоната навистина може да се користи за следење на структурното здравје? Одговорот е да - кога се применува правилно.
-
Како да калибрирате сензор за сила на компресија на колона на терен
Сензорите за сила на компресија на столбови се широко користени во тешки индустриски апликации како што се машини за преса, структурно тестирање, следење на оптоварувањето и системи за мерење. Калибрацијата на теренот е од суштинско значење за да се обезбеди точно мерење на силата, особено по инсталацијата, одржувањето или долгорочното работење. За разлика од лабораториската калибрација, калибрацијата на теренот мора да ги земе предвид реалните работни услови додека го минимизира времето на застој. Оваа статија објаснува како да калибрирате сензор за сила на компресија на колона на терен користејќи практични и сигурни методи.
-
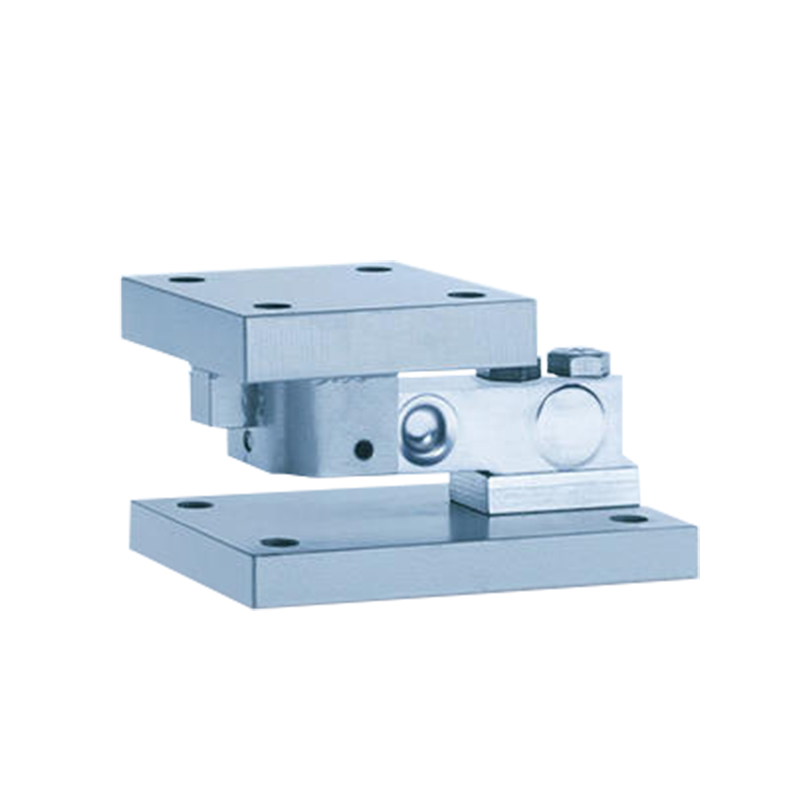
Вообичаено решавање проблеми за грешки во комуникацијата на модулот за мерење
Модулите за мерење се суштински компоненти во современите индустриски системи за мерење, што овозможуваат прецизен пренос на податоци помеѓу товарните ќелии, разводните кутии и контролните системи. Во апликации како што се силоси, резервоари, транспортери и вага со платформи, стабилната комуникација е критична за сигурно мерење на тежината и контрола на процесот. Сепак, грешките во комуникацијата може да се појават поради различни механички, електрични и еколошки фактори. Разбирањето на заедничките проблеми и како да се решат нив помага да се минимизира времето на прекин и да се одржи точноста на системот.
-

Како да калибрирате индустриски систем за мерење со повеќе модули
Индустриските системи за мерење со повеќе модули се широко користени во силоси, резервоари, бункери, транспортни ваги и тешки платформи каде што повеќе оптоварувачки ќелии работат заедно за прецизно да ја измерат тежината. Соодветната калибрација е од суштинско значење за да се обезбедат конзистентни отчитувања, усогласеност со регулативата и сигурна контрола на процесот. Оваа статија објаснува како да се калибрира индустрискиот систем за мерење со повеќе модули, наведувајќи ги најдобрите практики кои помагаат да се одржи долгорочната точност и перформанси.
-
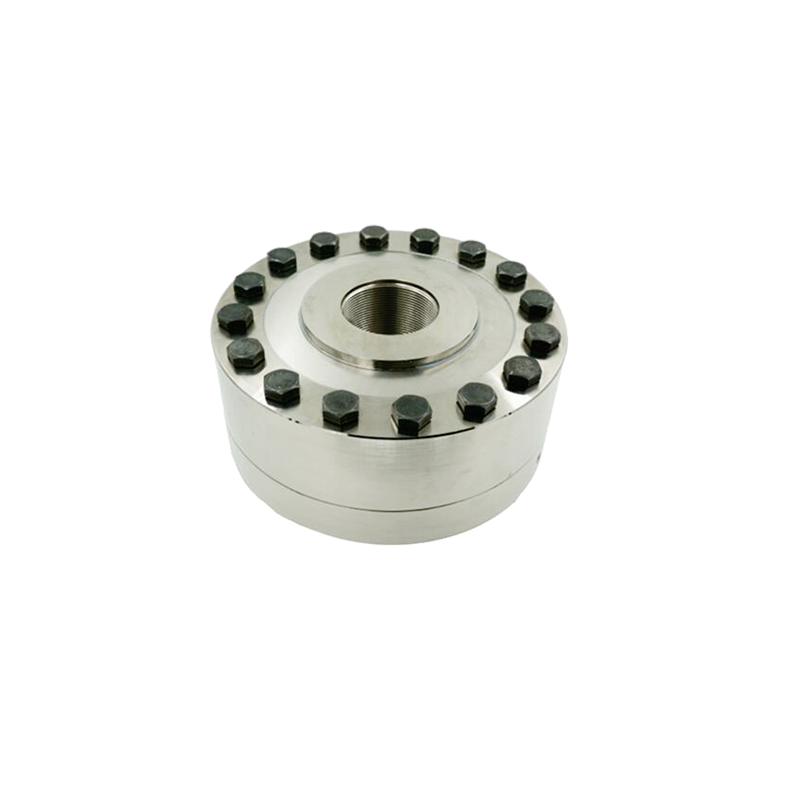
Што предизвикува сензорот за сила на прирабница да дава нестабилни отчитувања
Сензорите на силата на прирабниците се широко користени во индустриски апликации за мерење на силата на стегање, компресија и предоптоварување во завртки споеви, прирабнички врски и механички склопови. Нивната способност да обезбедуваат повратни информации во реално време е од клучно значење за обезбедување безбедност, перформанси и доверливост. Меѓутоа, во пракса, корисниците понекогаш наидуваат на нестабилни или флуктуирачки отчитувања, што може да ја загрози точноста на системот и оперативната ефикасност. Разбирањето на вообичаените причини за нестабилни отчитувања може да им помогне на инженерите и техничарите да одржат прецизно мерење на силата.
-
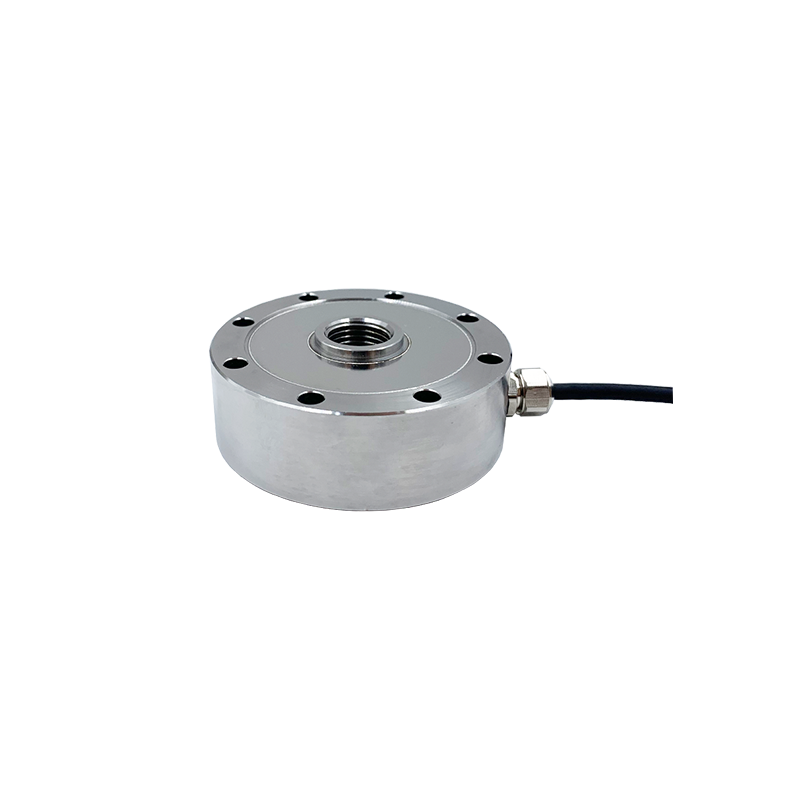
Како да инсталирате сензор за сила на компресија на прирабница на завртен зглоб
Сензорите за сила на компресија на прирабници се широко користени за мерење на силата на стегање и предоптоварување во завртките споеви низ индустриите како што се машинско инженерство, енергија, автомобилска и индустриска автоматизација. Правилната инсталација е од суштинско значење за да се обезбеди точно мерење на силата, долгорочна стабилност и доверливи податоци. Овој водич објаснува како правилно да се инсталира сензор за сила на компресија на прирабница на спој со завртки, со практични чекори и најдобри практики погодни за инженерите и техничките корисници.
-
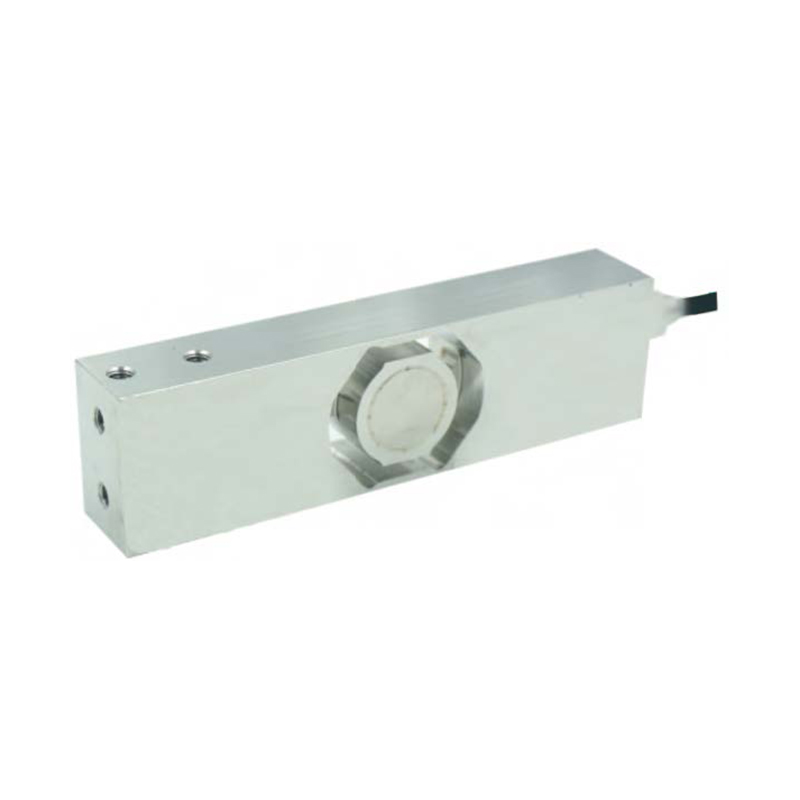
Како да изберете ќелија за оптоварување со една точка за скала на клупа
Вагите за клупи, познати и како ваги на маса или платформа, широко се користат во малопродажба, лаборатории, магацини и лесни индустриски средини. Во срцето на овие системи за мерење е оптоварената ќелија со една точка, сензор специјално дизајниран да дава точни мерења дури и кога товарите се поставени надвор од центарот. Изборот на вистинската оптоварувачка ќелија за единечна точка за вага на клупа е од суштинско значење за постигнување долгорочна точност, сигурност и усогласеност со барањата на апликацијата.
-
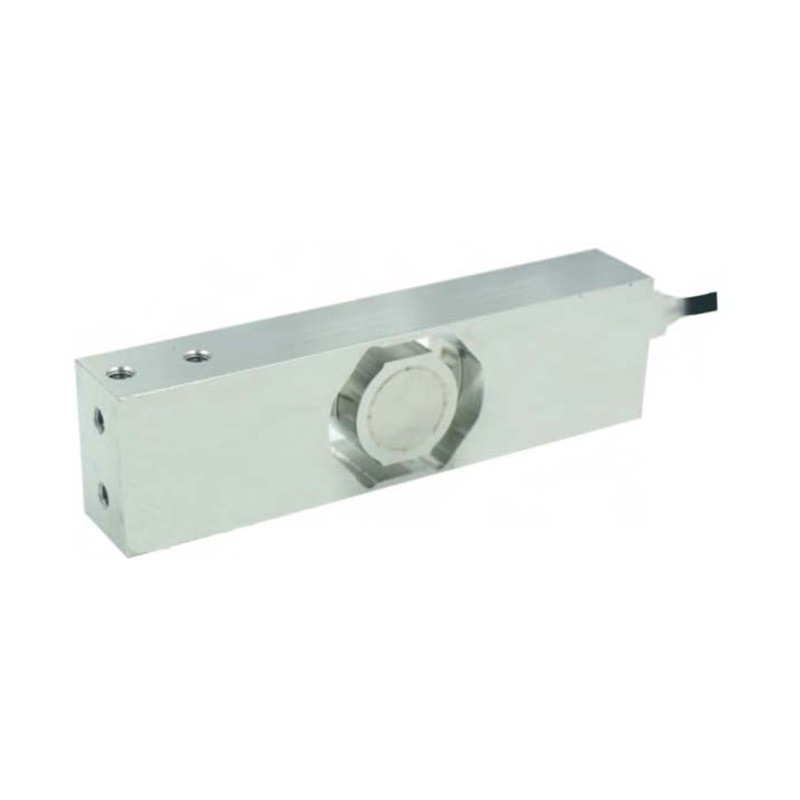
Кој е работен принцип на оптоварување со една точка
Ќелиите за оптоварување со една точка се меѓу најчесто користените сензори за мерење во современите мерни системи. Тие се наоѓаат нашироко во електронските малопродажни ваги, вагите за клупи, медицинската опрема и лесните индустриски платформи за мерење. За почетници или корисници кои бараат јасно техничко разбирање, учењето како функционира оптоварената ќелија со една точка обезбедува цврста основа за разбирање на технологијата за мерење на оптоварување.
-
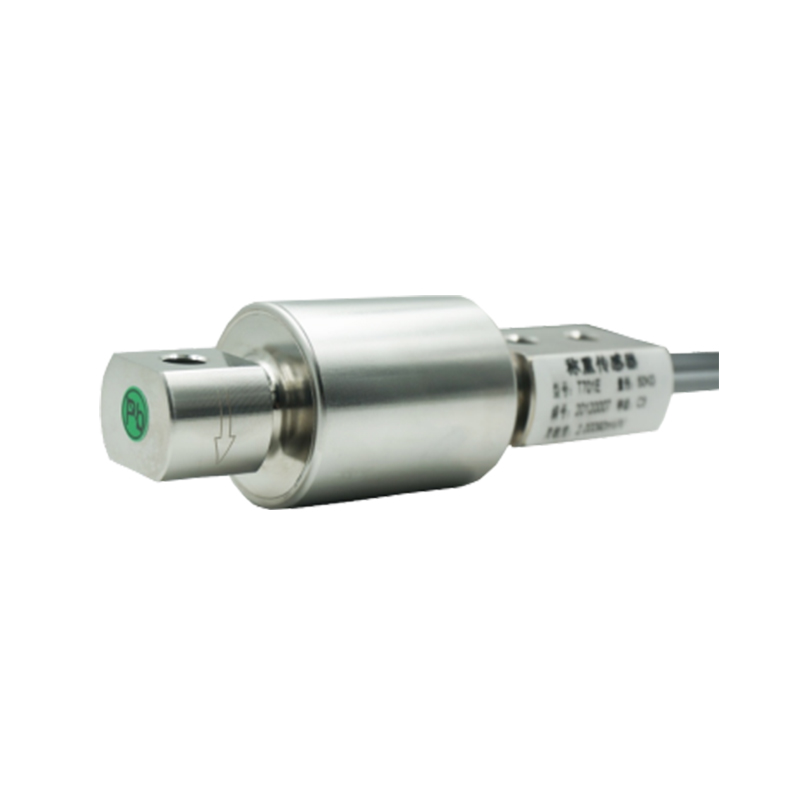
Кои фактори влијаат на точноста на ќелијата за оптоварување подолу
Подолу оптоварувачките ќелии се широко користени во индустриските системи за мерење, особено во апликации како што се резервоари, силоси, бункери и процеси на серии. Нивната компактна структура и способност да се справат со оптоварувањата на компресија ги прават популарен избор во производствената, хемиската преработка и прехранбената индустрија. Сепак, постигнувањето сигурни и прецизни мерења зависи од повеќе фактори. Разбирањето што влијае на точноста на долунаведената оптоварена ќелија е од суштинско значење за дизајнерите на системот, инженерите и операторите кои сакаат конзистентни резултати од мерењето.
-
Како правилно да се монтира оптоварување ќелија од типот подолу
Оптоварувачките ќелии од типот подолу се широко користени во индустриски апликации за мерење како што се резервоари, бункери, силоси и системи за серии. Познати по нивната висока прецизност и способност да се компензира за неусогласеност, овие оптоварувачки ќелии сè уште бараат правилна инсталација за да обезбедат сигурни и долгорочни перформанси. За да се постигне прецизно мерење и да се заштити сензорот од оштетување, неопходно е да се разбере како правилно да се монтира оптоварување ќелија од типот долу.
-

Што е сензор за сила со 6 оски
Како што автоматизацијата, роботиката и интелигентното производство продолжуваат да напредуваат, прецизното мерење на силата и вртежниот момент станува сè поважно. Меѓу најнапредните технологии за сензори е сензорот за сила со 6 оски, уред дизајниран да мери сложени механички интеракции во повеќе насоки. Разбирањето што е сензор за сила со 6 оски и како функционира, им помага на инженерите и системските интегратори да ја подобрат прецизноста, безбедноста и перформансите во современите апликации.
-
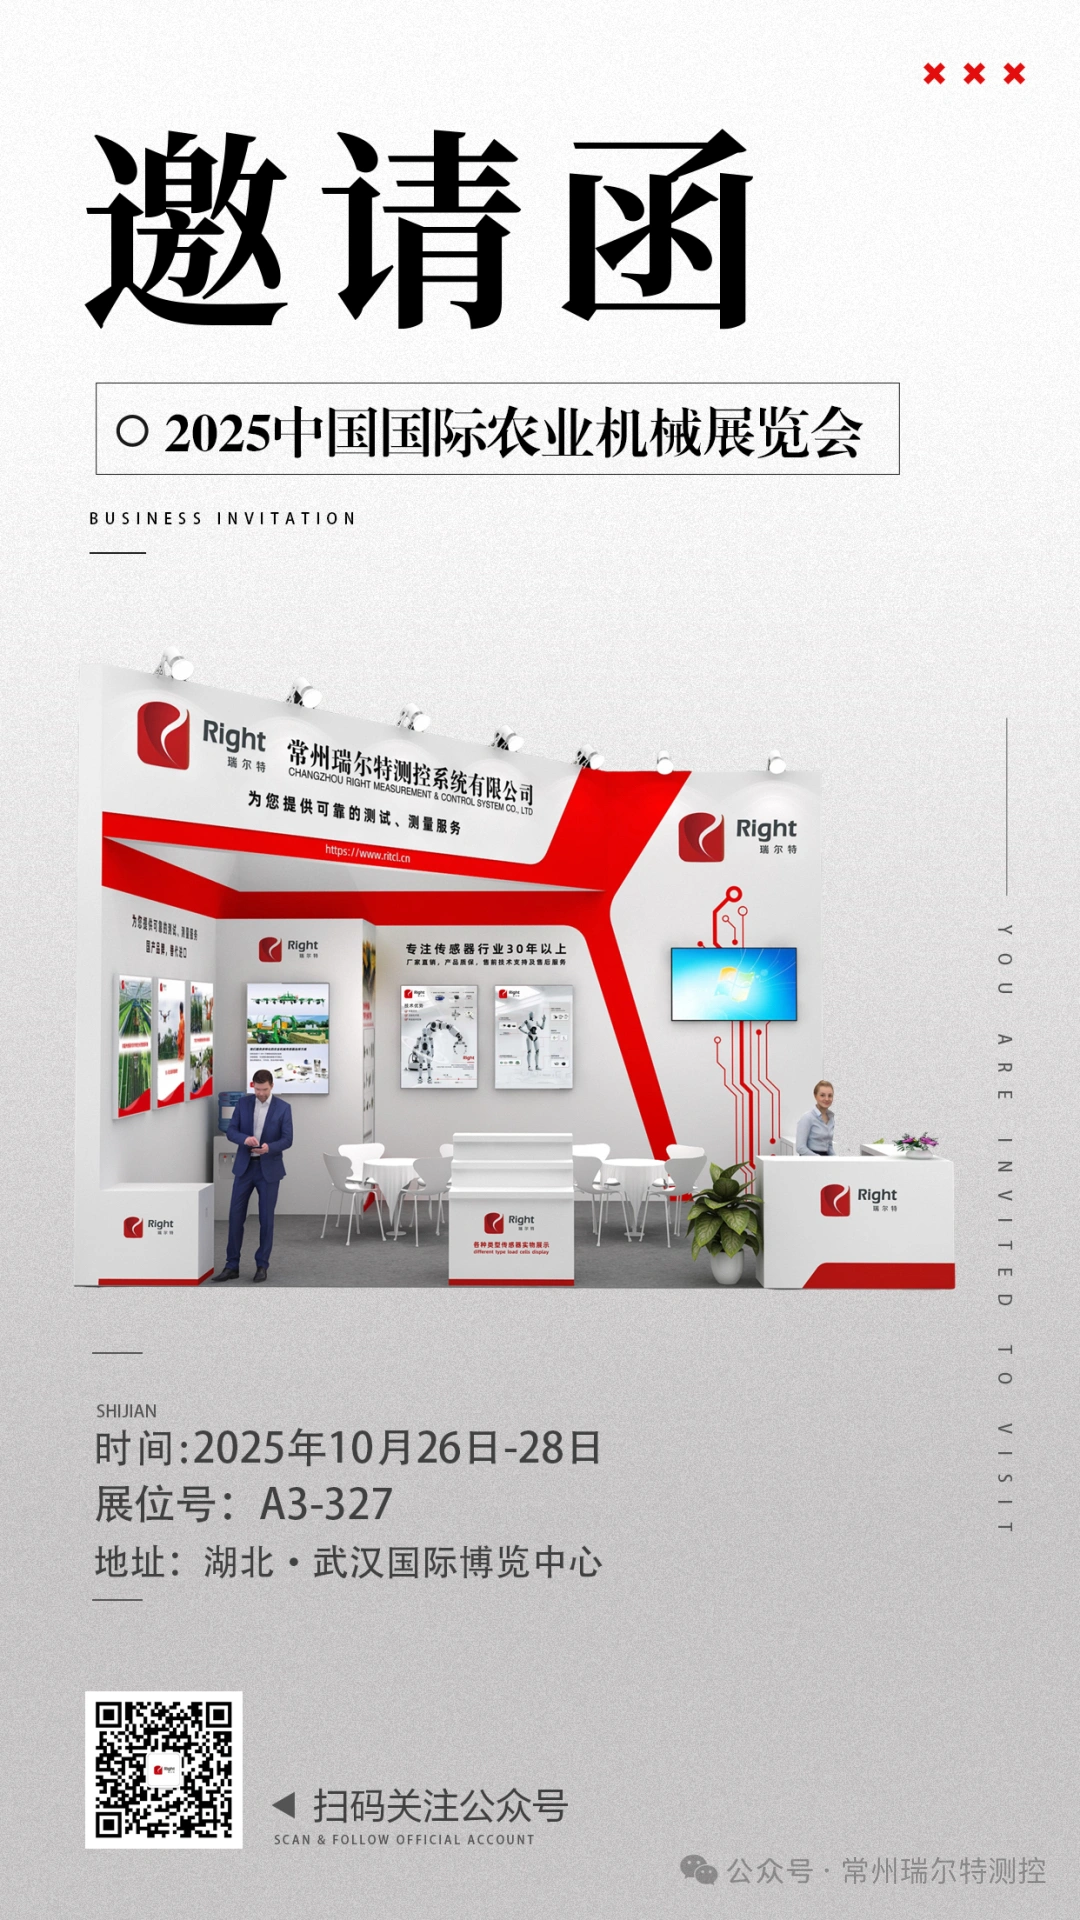
Доаѓа врвниот настан за земјоделски машини во Азија, а Чангжу Рајт ќе ги прикаже своите основни технологии.
Златна есен во Џингчу ветува плодни резултати! Меѓународната изложба на земјоделски машини во Кина во 2025 година (Изложба за земјоделски машини во Вухан) величествено ќе се отвори во Меѓународниот изложбен центар Вухан од 26-ти до 28-ми октомври.
-
Покана | Right Technology искрено ве поканува да присуствувате на Меѓународната конференција на IEEE/RSJ за интелигентни роботи и системи во 2025 година.
Од 19-ти до 25-ти октомври, Меѓународната конференција за интелигентни роботи и системи IEEE/RSJ 2025 година (IROS 2025), една од двете водечки светски меѓународни конференции во областа на роботиката, ќе се одржи во Меѓународниот експо центар во Хангжу.
-
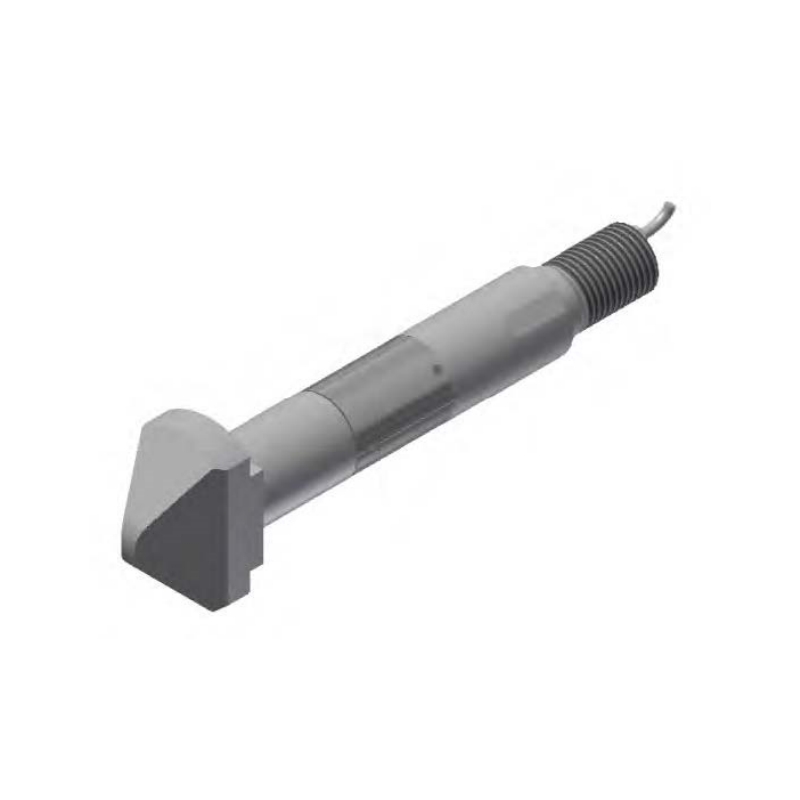
ДЕСНИОТ СИСТЕМ ЗА МЕРЕЊЕ И КОНТРОЛА Стартува напредна приспособена ќелија за вчитување на пинови за прецизни апликации
Во денешниот индустриски свет кој брзо напредува, потребата за точни и сигурни решенија за мерење на силата е поголема од кога било. Препознавајќи го ова барање, ПРАВИЛНИОТ СИСТЕМ ЗА МЕРЕЊЕ И КОНТРОЛА ја воведе својата најнова иновација: прилагодена ќелија за оптоварување со пинови, дизајнирана да дава исклучителна прецизност, издржливост и приспособливост во повеќе индустрии.
-
Дали засилувачот го зголемува звукот
Во светот на аудио технологијата, неколку прашања се толку чести како: Дали засилувачот го зголемува звукот? Едноставниот одговор е да, но не на начинот на кој многу луѓе мислат. Засилувачот директно не создава звук. Наместо тоа, ги зајакнува слабите електрични сигнали, така што звучниците можат да ги претворат во погласен и појасен звук. Без засилувач, многу звучни системи не би можеле да го произведат моќниот, висококвалитетен звук што го искусуваме во музиката, филмовите и уредите за комуникација.
-
Кои се трите типа на засилувачи?
Во областа на електрониката и аудио инженерството, засилувачите играат централна улога во подобрувањето на слабите сигнали и правејќи ги доволно силни за практична употреба. Од музички системи до комуникациски уреди, засилувачите се насекаде. Сепак, не се сите засилувачи исти. Всушност, тие генерално се категоризираат во три главни типа, од кои секоја служи за одредена цел: напонски засилувачи, засилувачи на струја и засилувачи на моќност.
-
Дали засилувачот е само звучник?
Во светот на аудио технологијата, често се појавува една вообичаена заблуда: многу луѓе веруваат дека засилувачот е ист како звучникот. Иако и двете се суштински делови на секој звучен систем, тие вршат многу различни функции. Разбирањето на разликата е клучно за да се разбере како музиката, гласот и сигналите се трансформираат во моќните звуци што ги слушаме секој ден.
-
Разновидни апликации на засилувачи низ современите индустрии
Во ерата на брзиот технолошки развој, засилувачите станаа незаменливи компоненти во безброј апликации. Од потрошувачка електроника до напредни индустриски системи, засилувачите служат како критични уреди кои ги засилуваат слабите сигнали во посилни, употребливи излези. Нивната способност да ги подобрат перформансите, да го подобрат квалитетот на звукот и да го одржуваат интегритетот на сигналот ги прави еден од најраспространетите електронски компоненти и во секојдневниот живот и во специјализираните индустрии.
-
Проширените апликации на дигиталните индикатори во современите индустрии
Во денешниот индустриски пејзаж кој брзо се развива, прецизноста и точноста станаа поважни од кога било. Една алатка која игра витална улога во обезбедувањето веродостојност на мерењето е дигиталниот индикатор. Овој напреден мерен инструмент, познат и како дигитален мерач за бирање, најде широка примена во производството, машинското инженерство, проверката на квалитетот и истражувачките полиња, што го прави незаменлив уред за модерните индустрии.
-
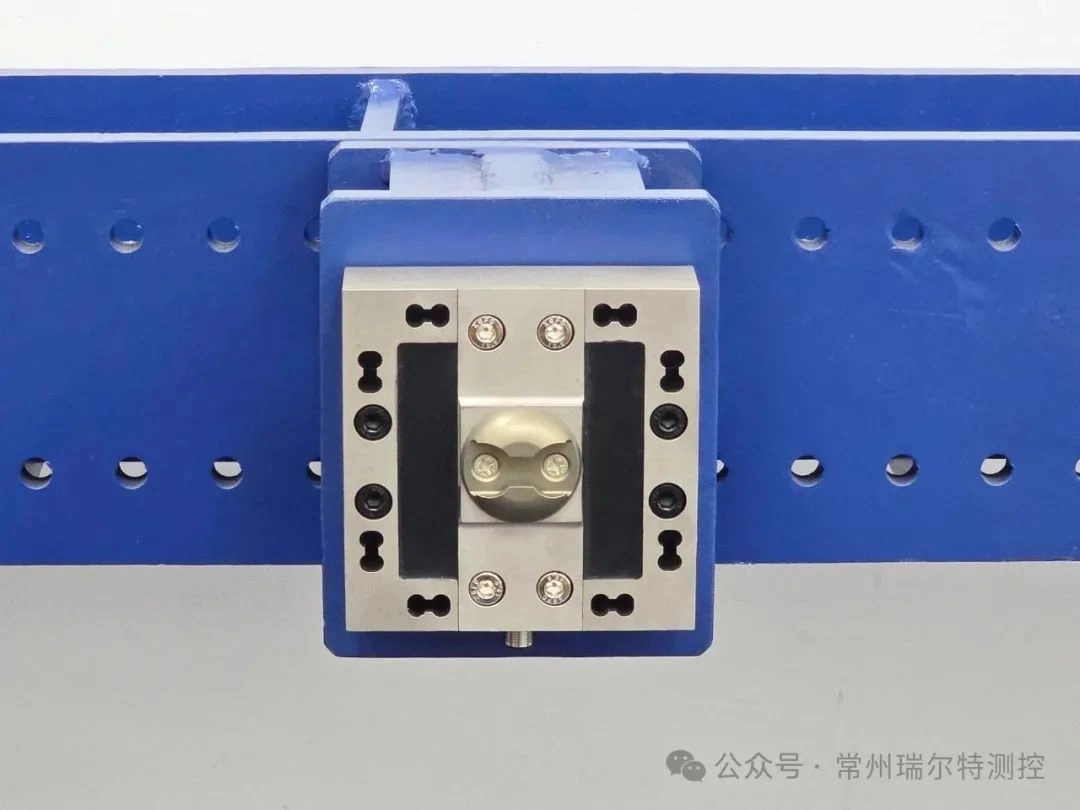
Индустриски апликации | Примена на 48-канален високопрецизен 3D систем за следење на силите на Right во системите за стекнување 3D сили во мрежата на товарен авион
На 10.000 метри, товарните мрежи ја носат не само тежината на товарот, туку и тешките предизвици на турбулентниот удар и брзите центрифугални сили. Кога товарен авион лета низ големи височини, товарната мрежа не само што издржува тежина од 20 тони товар, туку се соочува и со тродимензионален удар и кинење.
-
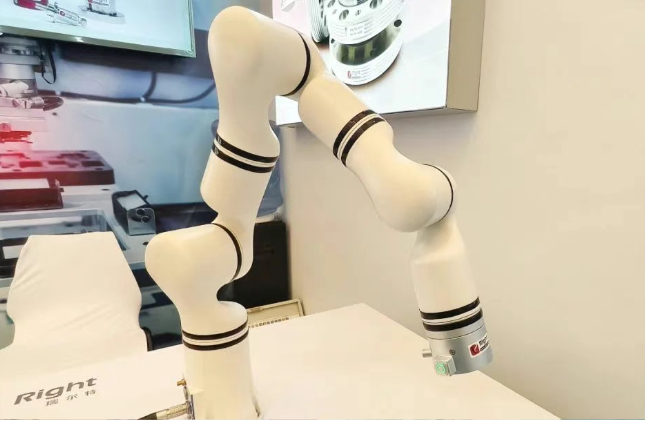
Прецизно сензорирање и интелигентно возење | Changzhou Right сјае со иновативни решенија за сензори на AHTE 2025 година
Од 9 до 11 јули 2025 година, 18-та меѓународна изложба за индустриско собрание и технологија за пренос во Шангај (AHTE 2025), која привлече големо внимание на полето на глобалната индустриска автоматизација и интелигентно склопување, успешно се одржа во Шангајскиот нов меѓународен експо центар.
-
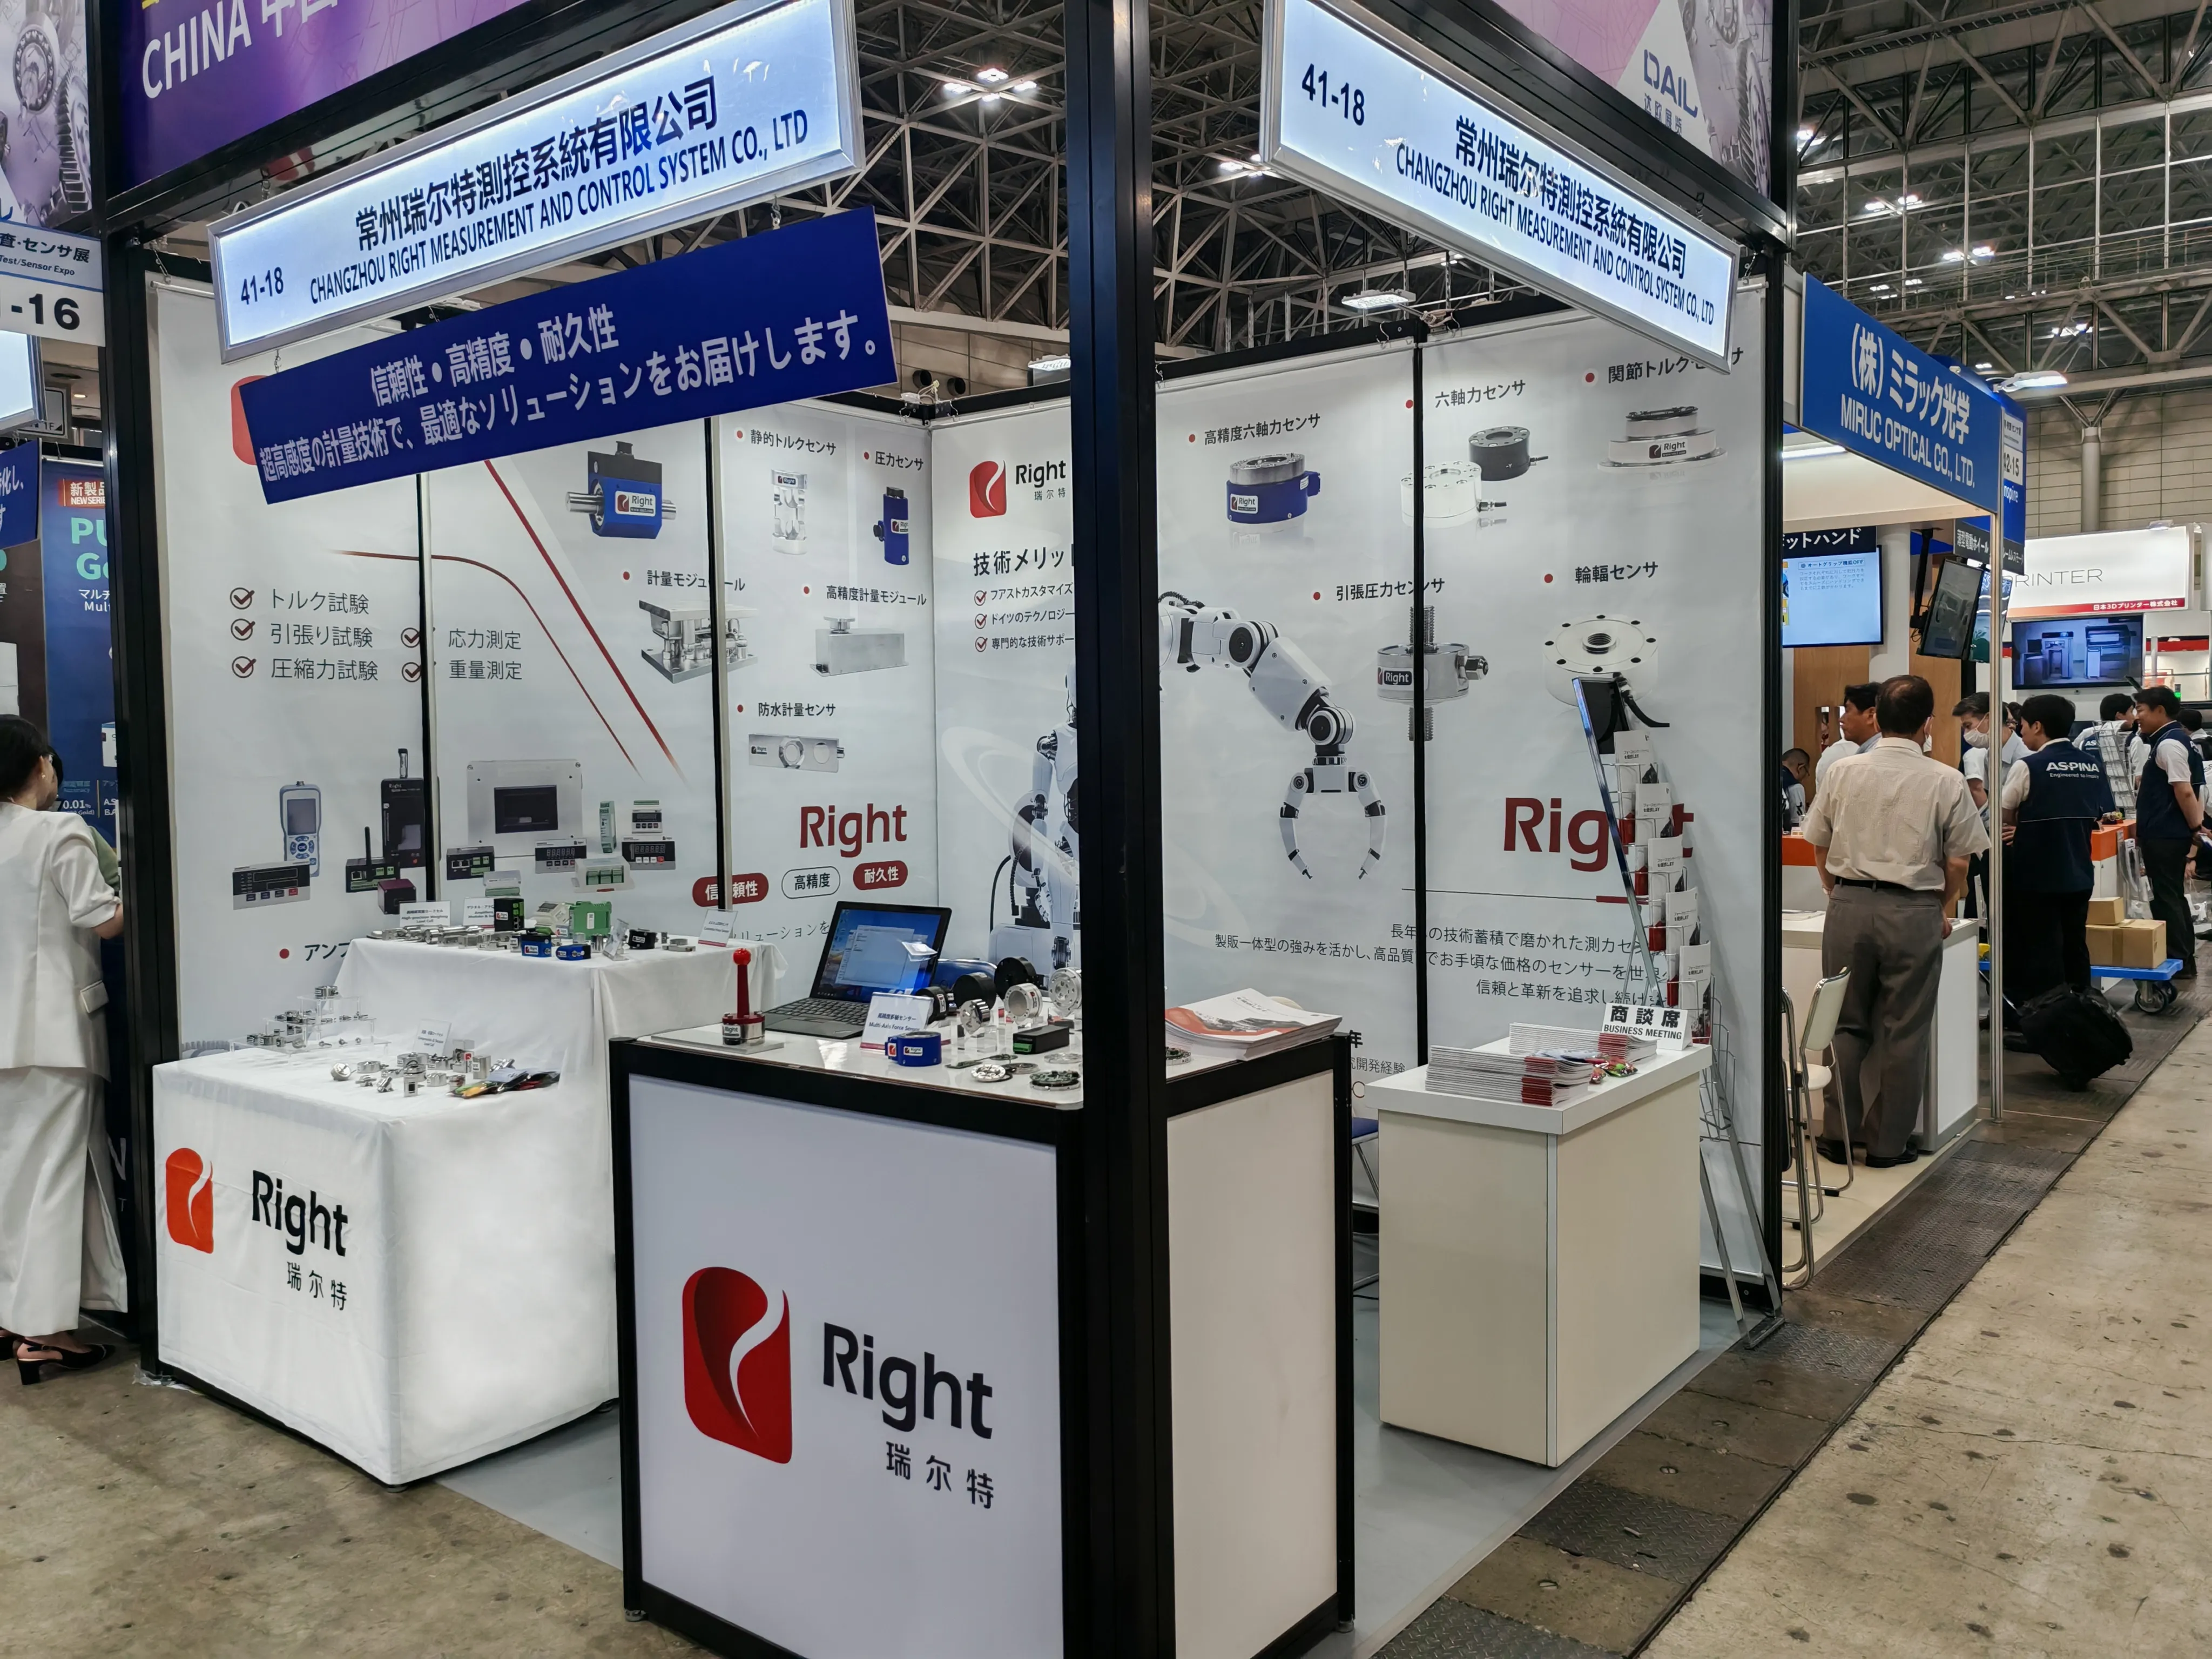
Преглед на изложба | Changzhou Right успешно се појави на 30-тиот ManufacturingWorld Tokyo -Mechanical Components & Materials Technology Expo и учествуваше на настанот за производство во Азија
Преглед на изложба | Changzhou Right успешно се појави на 30-тиот ManufacturingWorld Tokyo -Mechanical Components & Materials Technology Expo и учествуваше на настанот за производство во Азија
-
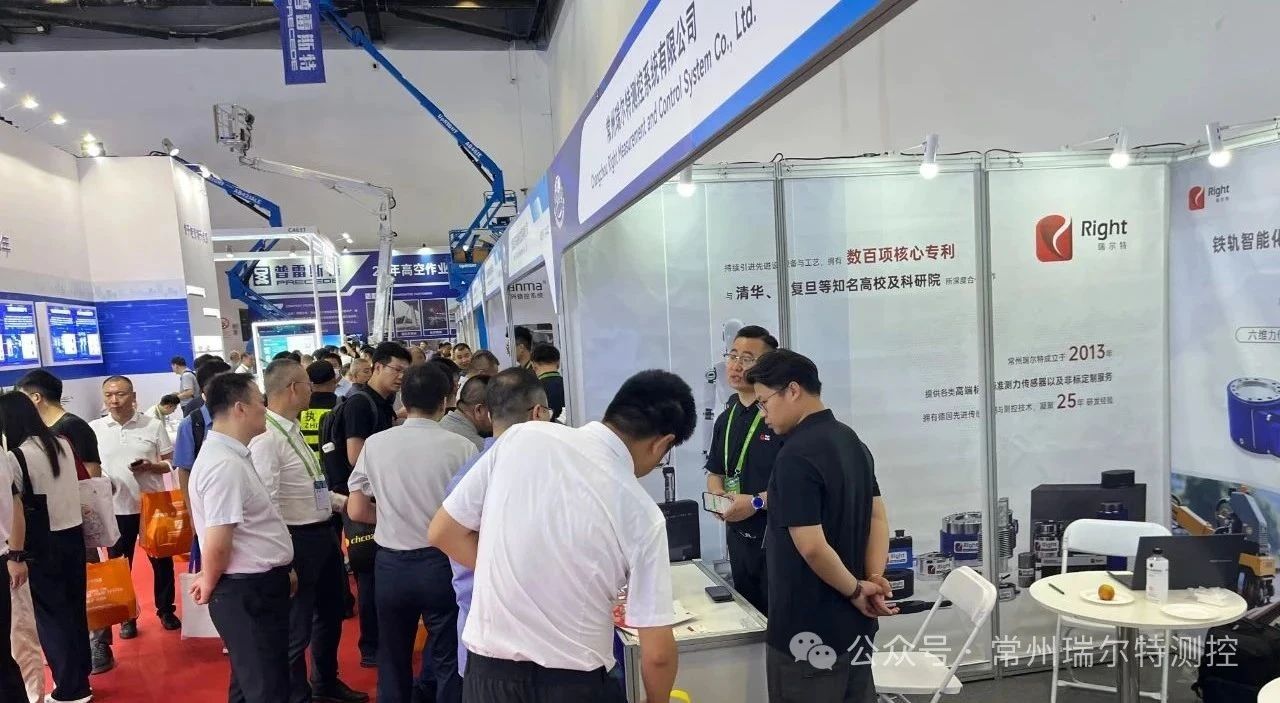
Преглед на изложба | Changzhou Right блеска на 17-та меѓународна изложба за модерна железничка технологија и опрема во Кина, ја иновира технологијата на сензори и ја придружува иднината на безбедноста и интелигенцијата на железницата
Пекинг, 8 јули 2025 година —- 17-та кинеска меѓународна изложба за модерна железничка технологија и опрема (MODERN RAILWAYS), најголемиот и меѓународно највлијателен настан во железничката индустрија во Азија, беше свечено отворена во Кинескиот национален конвенциски центар во Пекинг.
-
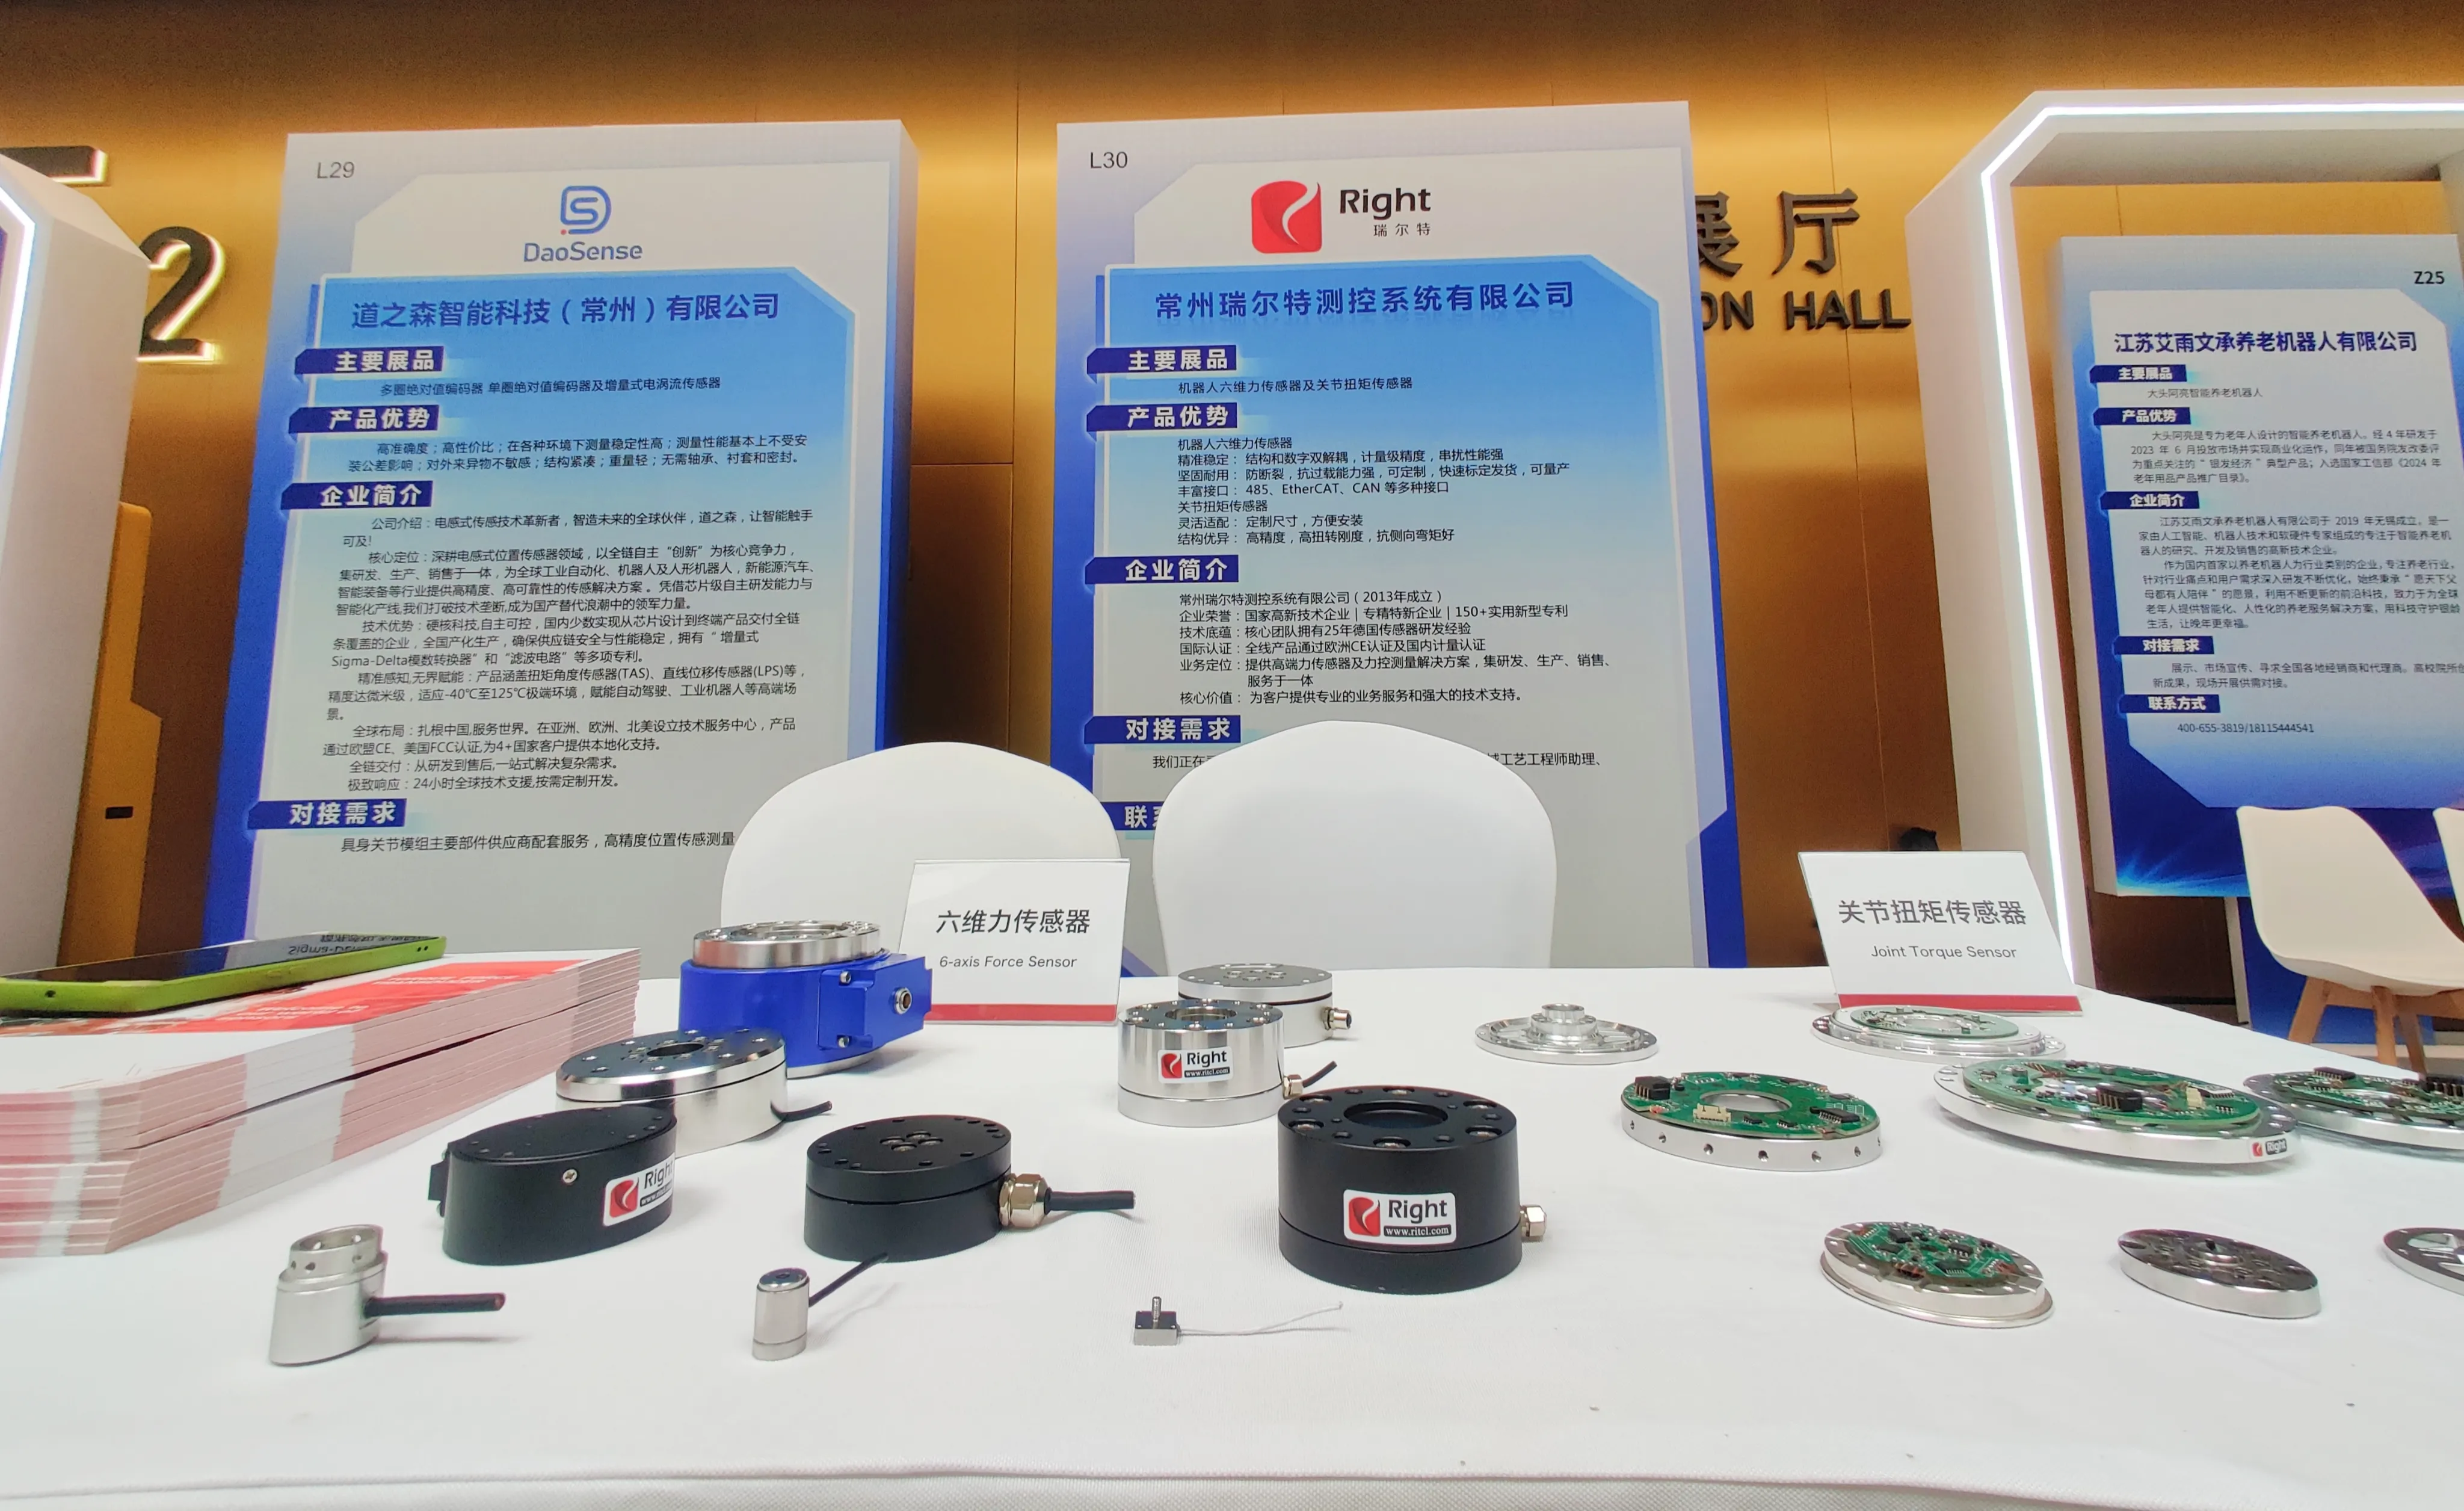
Зајакнувајќи ја прецизната перцепција, Changzhou Right се здружува со Jiangsu Embodied Intelligent Robot Industry Alliance за заеднички да започне нова ера на AI+Robots!
Зајакнувајќи ја прецизната перцепција, Changzhou Right се здружува со Jiangsu Embodied Intelligent Robot Industry Alliance за заеднички да започне нова ера на AI+Robots!
-

29-та МЕЃУНАРОДНА ИЗЛОЖБА ЗА МАШИНСКИ АЛАТКИ, МЕТАЛОВИ И ТЕХНОЛОГИЈА ЗА АВТОМАТИКА
Топло ве покануваме во Малезија METALTECH & AUTOMEX
-
Changzhou Embodied Intelligent Robot Science and Technology Innovation Center and Right Key Project се населиле во Вухан за висока технологија
Smart Manufacturing Changzhou, „Човекот и машината“ одат рака под рака. На 29 април, се одржа специјален настан за роботи на Чангжу „Стотици настани и илјадници претпријатија“ за интеграција и зајакнување на индустрискиот синџир на докинг настан-1028. Многу авторитативни експерти од областа на роботиката низ целата земја и повеќе од 300 претставнички претпријатија дома и во странство се собраа во Вухан за висока технологија за да добијат увид во развојните трендови, да ги поврзат висококвалитетните ресурси, да промовираат технолошки иновации, да споделат нови можности за отелотворена интелигенција и да работат заедно за нова иднина на дигитална и вистинска интеграција.
-
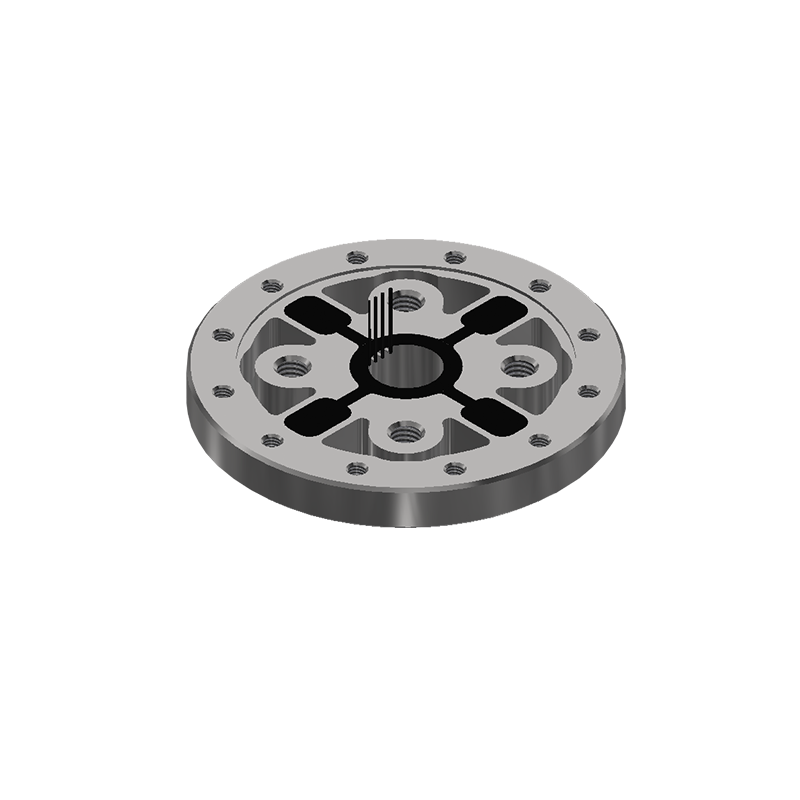
Истражување на апликациите на роботските сензори за вртежен момент во модерната автоматизација
Како што технологијата на роботиката продолжува да напредува, прецизноста и реакцијата стануваат сè повеќе витални. Една компонента што игра клучна улога во оваа еволуција е сензорот за вртежен момент на зглобот на роботот - уред кој го мери вртежниот момент или ротационата сила на зглобот на роботот. Овие сензори се од суштинско значење за подобрување на перформансите, безбедноста и ефикасноста на современите роботски системи.
-
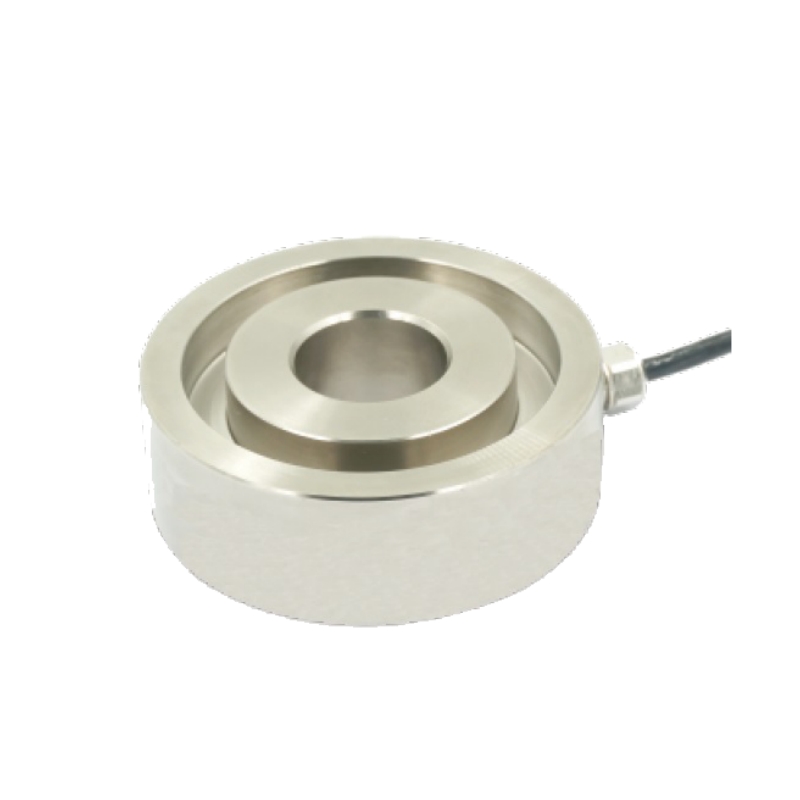
Што детектира сензорот за сила? Разбирање на нејзината улога во модерната технологија
Во денешниот се повеќе автоматизиран и прецизно управуван свет, сензорите за сила играат витална улога во широк опсег на индустрии. Но, што точно детектира сензорот за сила и зошто е толку критична компонента во современите машини и уреди?
-
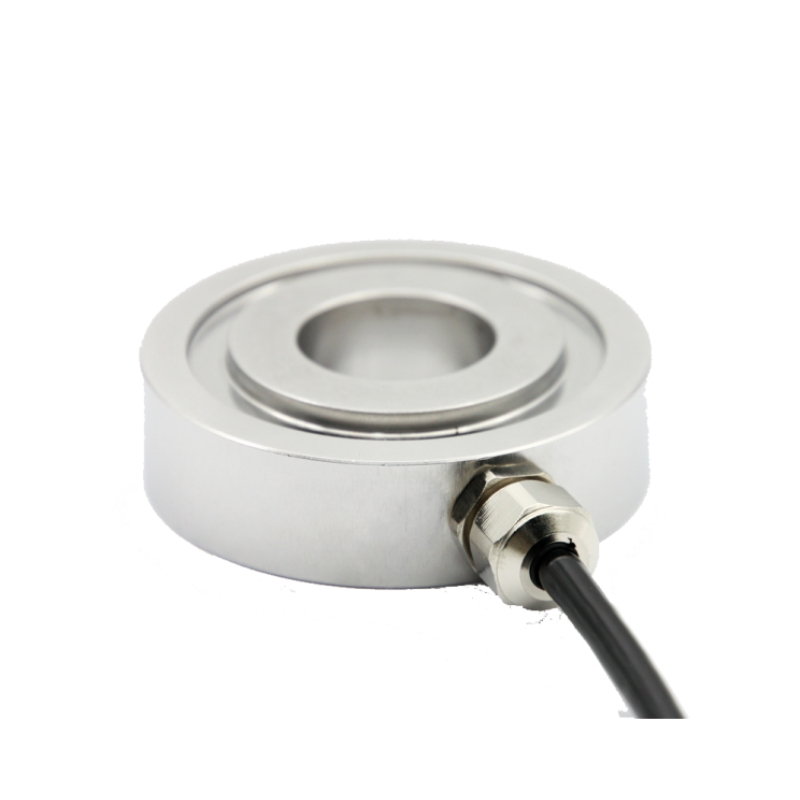
Што е сензор за сила од типот на прстен?
Во областа на индустриската автоматизација, роботиката и прецизното инженерство, прецизното мерење на силата е од суштинско значење. Помеѓу различните технологии за чувствителност на сила, сензорот за сила од типот прстен се издвојува поради неговата компактна структура и високата чувствителност. Но, што точно е сензор за сила од типот прстен и како функционира?
-
Која е разликата помеѓу сензор за сила и сензор за притисок
Како што паметните системи, роботиката и индустриската автоматизација стануваат пософистицирани, сензорите го заземаа централното место во овозможувањето на прецизност, безбедност и ефикасност. Меѓу најчесто користените типови се сензорите за сила и сензорите за притисок. Додека овие термини често се користат наизменично, тие служат различни функции и се дизајнирани за различни мерни цели. Значи, што точно ги издвојува?
-

Сензор за сила со 2 оски наспроти сензор за сила со 3 оски: кој најдобро одговара на вашата апликација?
Во ерата на паметно производство, роботика и прецизно тестирање, сензорите за сила играат витална улога во снимањето податоци во реално време за контрола и анализа. Меѓу најраспространетите типови се сензорите за сила со 2 и 3 оски. Но, како тие се разликуваат, и кој е подобар избор за вашата специфична апликација?
-
Како работи сензорот за сила со двоен опсег?
Во денешните високопрецизни инженерски и индустриски средини, прецизното мерење на силата е од клучно значење. Една од најразновидните алатки развиени за да се задоволи оваа потреба е сензорот за сила со двоен опсег. Но, како точно функционира овој напреден сензор и зошто се повеќе се претпочита кај апликациите во роботиката, медицинските уреди и автоматските системи за тестирање?
-
Како да изберете сензор за притисок на тензија?
При изборот на сензор за притисок на затегнатоста, прво мора да одредите каква сила се мери. Сензорите за сила се поделени на механичка сила и пневматска (хидраулична) сила.
-
Принцип на работа на сензорот за притисок
Сензорот за притисок всушност добива се повеќе и повеќе внимание поради неговата едноставна структура, одличната линеарност и стабилност и високата излезна точност.
-
Споделување на знаење за сензорите за вртежен момент
Сензорот за вртежен момент моментално може да се подели на два вида: контактен и бесконтактен. Сензорот за бесконтактен вртежен момент се нарекува и лизгачки сензор за променлив вртежен момент.
-
Што е сензор за сила? Кои се неговите типови?
Силата е директна причина за промената на движењето на материјата. Сензорите за сила можат да детектираат механички големини како што се напнатост, влечење, притисок, тежина, вртежен момент, внатрешен стрес и напрегање.


